
Askelmoottori ei toimi? Vianetsintäopas yleisimpiin vikoihin
Kello on kaksi yöllä, tulostin on puolivalmis ja X-akseli vain vinkuu paikallaan. Askelmoottori on periaatteessa yksinkertainen laite: kaksi kelaa, ajuri ja pulssit. Käytännössä sama oire – ”askelmoottori ei toimi” – voi johtua kymmenestä eri syystä, joista puolet on mekaanisia ja puolet sähköisiä. Osien vaihtaminen umpimähkään on kallista ja hidasta; oireen mittaaminen on ilmaista ja nopeaa. Tämä opas käy oireet läpi järjestyksessä: mitä mittaat, mitä näet ja mikä on korjaus. Esimerkit on kirjoitettu A4988-ajurille ja NEMA17-moottorille, mutta sama logiikka pätee DRV8825- ja TMC2209-ajureihin.
Lue ensin kolme sääntöä, joiden rikkominen tuhoaa ajureita useimmin: älä koskaan irrota tai kytke moottorin johtoja ajurin ollessa jännitteinen, asenna aina vähintään 47–100 µF elektrolyyttikondensaattori VMOT–GND-napojen väliin ajurin lähelle, ja säädä trimmeriä vain muovi- tai keraamikärkisellä ruuvitaltalla. Kelapiirin katkaisu virran kulkiessa tuottaa induktiivisen piikin, joka tappaa ajurin MOSFETit hetkessä – tämä on ylivoimaisesti yleisin syy ”kuolleeseen ajuriin”.
Sisällysluettelo
- Työkalut ja turvallisuus
- 60 sekunnin pikadiagnoosi
- Askelmoottori ei toimi lainkaan
- Moottori hurisee mutta ei pyöri
- Askelmoottori hyppii askelia
- Moottori pyörii väärään suuntaan
- Askelmoottori ylikuumenee
- Arduino nollautuu käynnistyksessä
- Paikka karkaa pitkissä ajoissa
- Kelaparien tunnistus yleismittarilla
- A4988 Vref säätö
- Ajurikohtaiset erot: A4988, DRV8825 ja TMC2209
- Pikatarkistuslista
- Näin estät vian toistumisen
- Varaosat ja päivitykset
Työkalut ja turvallisuus
Askelmoottorin vianetsintä ei onnistu arvaamalla. Tarvitset neljä asiaa: yleismittarin (jännite, vastus ja mieluiten 10 A DC-virta-alue), 2 mm kuusiokoloavaimen akselinyhdistäjän ruuveille, ei-johtavan trimmeriruuvitaltan ja yhden tunnetusti toimivan vara-ajurin. Vara-ajuri on tärkein: se erottaa sekunneissa rikkinäisen ajurin väärästä johdotuksesta.
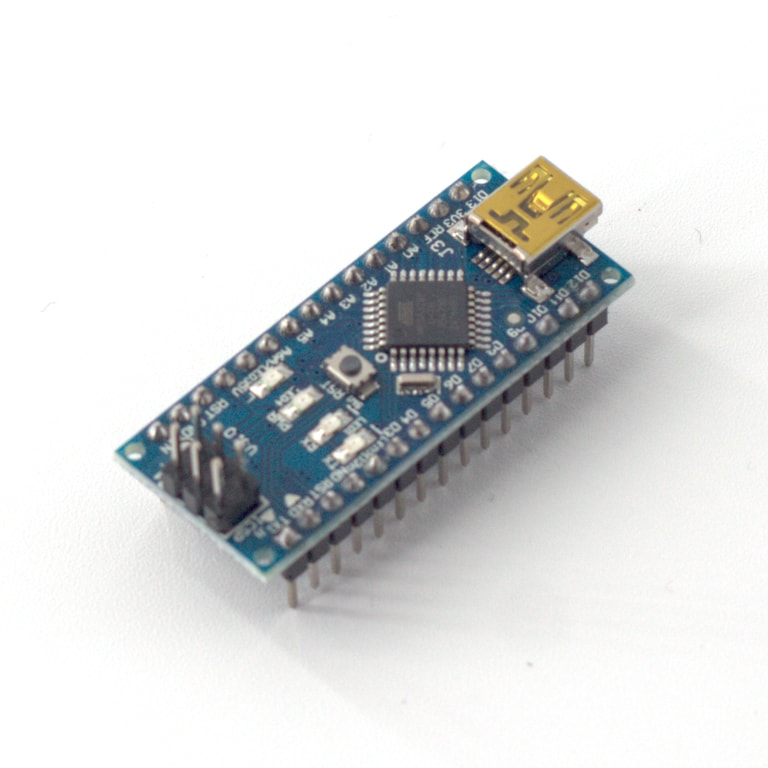
Muista myös, että ATmega328P ’Nano’ ohjain kestää vain 40 mA per I/O-nasta (ja koko piiri yhteensä noin 200 mA). Askelmoottoria ei koskaan syötetä mikro-ohjaimen 5V-nastasta eikä USB-portista – NEMA17 vetää 1,5–2 A per kela. Mikro-ohjain tuottaa vain STEP-, DIR- ja ENABLE-logiikkasignaalit; kelavirta tulee aina ajurin VMOT-navasta.
60 sekunnin pikadiagnoosi
Ennen kuin purat mitään, vastaa kolmeen kysymykseen:
- Onko VMOT-jännite paikalla? Mittaa ajurin VMOT- ja GND-napojen väliltä. Lukeman pitää olla 8–35 V, tyypillisesti 12 tai 24 V. Nolla volttia tarkoittaa sulaketta, väärää ruuviliitintä tai oikosulun takia suojaustilaan mennyttä teholähdettä.
- Tuntuuko akselissa vastusta, kun sitä pyörittää kädellä? Jännitteet päällä akselia ei pitäisi saada pyöritettyä sormin. Jos se pyörii vapaasti, ajurin lähdöt ovat pois päältä – syy on lähes aina ENABLE ylhäällä tai kellumaan jäänyt RESET.
- Huriseeko moottori vai onko se täysin hiljainen? Hurina tarkoittaa, että virta kulkee mutta magneettikentät eivät pyöritä roottoria: kyse on johdotuksesta, katkenneesta kelasta tai liian pienestä virrasta. Täysi hiljaisuus tarkoittaa, ettei virtaa ole lainkaan.
Näiden kolmen vastauksen perusteella siirryt suoraan oikeaan lukuun.
Askelmoottori ei toimi lainkaan – täysi hiljaisuus
Kun moottori on hiljainen eikä siinä ole pitovääntöä, käy lista järjestyksessä:
- VMOT puuttuu. Mittaa, älä oleta.
- Logiikkajännite puuttuu. VDD:n pitää olla 3–5,5 V. CNC-shieldillä tarkista, että ohjain on oikein päin.
- ENABLE on ylhäällä. A4988:n EN on aktiivinen alhaalla: LOW tai kytkemätön = ajuri käytössä, HIGH = lähdöt pois. GRBL:ssä väärä
$4-asetus pitää ajurit pysyvästi pois päältä. - RESET kelluu. RESETin täytyy olla ylhäällä. Vakiokorjaus on hyppylanka RESET↔SLEEP.
- STEP-pulssit puuttuvat. Väärät nastanumerot koodissa ovat aloittelijan yleisin virhe.
- Yhteinen maa puuttuu mikro-ohjaimen ja ajurin logiikkamaan väliltä. Ilman referenssiä STEP ja DIR eivät tarkoita mitään.
- Vref on nollassa (trimmeri käännetty vastapäivään pohjaan) – kelavirtaa ei ole.
- Ajuri on rikki. Varmistus: kytke yleismittari 10 A DC -alueella sarjaan yhden kelajohdon kanssa. Ajurin ollessa käytössä ja moottorin paikallaan lukema on suunnilleen asetettu virta. Jos toinen kela näyttää nollaa, H-silta on mennyt.
Sulje ohjelmisto pois pelistä minimaalisella testikoodilla. Jos tämä ei pyöritä moottoria, vika on raudassa:
// A4988 diagnostiikkatesti - ATmega328P 'Nano' ohjain
#define STEP_PIN 3
#define DIR_PIN  2
#define EN_PIN   8      // aktiivinen LOW

const int STEPS_PER_REV = 200;   // 1,8 astetta = 200 taysaskelta
                                 // MS1/MS2/MS3 kytkemattomina = taysi askel

void setup() {
  pinMode(STEP_PIN, OUTPUT);
  pinMode(DIR_PIN, OUTPUT);
  pinMode(EN_PIN, OUTPUT);
  digitalWrite(EN_PIN, LOW);      // ajuri kaytossa
  digitalWrite(DIR_PIN, HIGH);
  Serial.begin(9600);
  Serial.println("A4988 testi kaynnistyy");
}

void loop() {
  // Erittain hidas kierros: jos tama ei toimi, vika on raudassa
  for (int i = 0; i < STEPS_PER_REV; i++) {
    digitalWrite(STEP_PIN, HIGH);
    delayMicroseconds(10);        // A4988 vaatii vain 1 us minimipulssin
    digitalWrite(STEP_PIN, LOW);
    delay(10);                    // 100 askelta/s = hidas, paljon vaantoa
  }
  Serial.println("Kierros valmis");
  delay(1000);
}
Jos moottori pitää tiukasti paikkaansa mutta ei pyöri, kelapari on väärin. Jos se pyörii delay(10):llä mutta hyppii delay(1):llä, kyse on väännöstä eikä johdotuksesta.
Moottori hurisee, tärisee tai vinkuu mutta ei pyöri
Tämä on yleisimmin raportoitu askelmoottorivika. Syyt yleisyysjärjestyksessä:
- Väärä kelaparitus. Yksi johto kelasta A ja yksi kelasta B samassa lähtöparissa: kentät taistelevat, roottori lukkiutuu ja ajuri kuumenee nopeasti. Korjaus: tunnista parit uudelleen ja johdota 1A/1B = yksi kela, 2A/2B = toinen.
- Toinen kela on auki – katkennut johto, huono puristusliitin tai palanut käämi. Vain yksi vaihe saa virtaa, joten moottori nykii.
- Virtaraja aivan liian matalalla. Vääntö ei riitä edes moottorin oman lukitusvääntömomentin voittamiseen. Nosta Vrefiä pienin askelin.
- Virtaraja liian korkealla. A4988:n lämpösuoja katkoo virtaa jaksottain ja moottori ”sykkii”. Sykkiminen loppuu heti, kun lasket virtaa trimmeristä.
- Liian suuri askelnopeus ilman kiihtyvyysramppia. Paikaltaan täyteen nopeuteen komennettu moottori vain jumittaa ja surisee.
- Resonanssi. Kriittinen alue on tyypillisesti 100–300 askelta/s. Muuta nopeutta, siirry 1/16-mikroaskeliin tai lisää vaimennin.
- Vain kolme neljästä johdosta koskettaa ruuviliittimessä – klassikko, joka näyttää ajurivialta.
Askelmoottori hyppii askelia kuorman alla
Kun askelmoottori hyppii askelia, perussyy on aina sama: käytettävissä oleva vääntö on pienempi kuin tarvittava vääntö. Käy nämä läpi tässä järjestyksessä:
- Virtaraja liian matalalla. Laske Vref uudelleen (katso alempi luku) ja tähtää 70–80 %:iin moottorin nimellisvirrasta.
- Kiihtyvyys liian aggressiivinen. Laske ensin kiihtyvyyttä, vasta sitten maksiminopeutta. GRBL:
$120–$122, sitten$110–$112. - Vääntö romahtaa nopeudella. Kelan induktanssi rajoittaa virran nousunopeutta. 24 V syöttää virtaa kelaan noin kaksi kertaa nopeammin kuin 12 V ja lähes kaksinkertaistaa käyttökelpoisen väännön yli 300 RPM:n alueella. Huomaa myös, että 1/16-mikroaskellus antaa vain noin 70 % täysaskeleen pitoväännöstä.
- Mekaaninen jumitus. Sammuta virrat ja liikuta akselia kädellä päästä päähän: tunnun pitää olla tasainen. Tiukat kohdat ovat kiskojen kohdistusvirheitä, kuivia LM8UU-laakereita tai vinossa olevaa akselinyhdistäjää.
- Yhdistäjä tai hihnapyörä luistaa. Kiristysruuvi ei istu akselin lyttyosaa (D-muoto) vasten. Oire: moottori kuulostaa täydelliseltä, mutta paikka valuu aina samaan suuntaan.
- Ajurin lämpösuoja pudottaa virran keskellä työtä – näyttää täsmälleen kadonneilta askelilta ja ilmenee usein vasta tunteja työn aloituksen jälkeen.
- Teholähde notkahtaa, kun kolme moottoria kiihdyttää yhtä aikaa. Kolmiakseliselle harrastus-CNC:lle mitoita 12 V / 5–10 A.
Kiihtyvyysrampin lisääminen omaan koodiin on helpointa AccelStepper-kirjastolla:
#include <AccelStepper.h>
// DRIVER = STEP/DIR-tyyppinen ajuri, kuten A4988
AccelStepper stepper(AccelStepper::DRIVER, 3, 2);   // STEP=D3, DIR=D2

void setup() {
  stepper.setMaxSpeed(1000);        // askelta/s - laske jos moottori hyppii
  stepper.setAcceleration(500);     // askelta/s^2 - laske ENSIN tata
  stepper.moveTo(3200);             // 1 kierros 1/16-mikroaskeleilla
}

void loop() {
  if (stepper.distanceToGo() == 0) stepper.moveTo(-stepper.currentPosition());
  stepper.run();                    // ei-blokkaava, kutsu joka kierroksella
}
Puolita ensin setAcceleration(). Jos liike onnistuu arvolla 500 mutta ei arvolla 3000, ongelmana on hitausmomentti ja riittämätön vääntö – ei johdotus.
Poista mekaaniset muuttujat
Mekaanisella puolella kannattaa poistaa muuttujia: pehmeä 3D-tulostettu moottorikiinnike päästää moottorin kiertymään kuorman alla, mikä näyttää täsmälleen sähköiseltä askelhäviöltä. Jäykkä NEMA17 Moottoripidike – Litteä poistaa tämän epävarmuuden ja toimii samalla moottorin jäähdytyslevynä: anodisoitu alumiini johtaa lämpöä moottorin päädystä runkoon, mikä pudottaa pintalämpöä tyypillisesti 5–10 °C.

Akselin puolella joustava akselinyhdistäjä 5x8mm kompensoi pienen kohdistusvirheen ilman kiertovälystä – kiristä kaikki neljä ruuvia 2 mm kuusiokoloavaimella ja aina akselin lyttyosaa vasten. Huomaa akselikoot: NEMA17:n akseli on 5 mm ja T8-kierretanko 8 mm, joten 5×8 mm on oikea yhdistelmä Z-akselille.

Nämä osat korjaavat mekaanisen askelhäviön:


Moottori pyörii väärään suuntaan
Älä johdota koko nippua uudelleen. Valitse toinen näistä:
- Rauta: vaihda yhden kelaparin johdot keskenään ajurilla (esim. 1A ja 1B). Molempien parien vaihtaminen ei muuta mitään.
- Ohjelmisto (suositeltu): GRBL
$3-suuntamaski, jossa bitti 0 = X (1), bitti 1 = Y (2), bitti 2 = Z (4). Esimerkiksi$3=2kääntää vain Y:n ja$3=6kääntää Y:n ja Z:n. Marlinissa#define INVERT_X_DIR true. Omassa sketsissä käännä yksinkertaisesti DIR-nastan logiikkataso.
Tarkista myös, ettei moottorikaapeli ole vahingossa väärän akselin liittimessä.
Askelmoottori ylikuumenee – milloin pitää huolestua?
Ensin perusasia: askelmoottorin 70–80 °C pintalämpö on normaalia eikä lyhennä sen elinikää. Askelmoottori on vakiovirtalaite ja häviöt syntyvät myös paikallaan seistessä. Huolestu vasta tämän rajan ylittyessä – tai jos kiinnike on tulostettu PLA:sta, joka pehmenee jo noin 60 °C:ssa.
- Vref liian korkealla. Laske virta 70–80 %:iin nimellisvirrasta. Tämä on ensimmäinen korjaus.
- Jäähdytyslevy puuttuu A4988:sta. Paljas moduuli kestää jatkuvasti vain noin 1 A. Yli sen jäähdytyslevy on pakollinen ja yli 1,5 A:ssa tarvitaan myös ilmavirtaus.
- Ei ilmanvaihtoa. Suljetussa elektroniikkakotelossa ajurit kypsyttävät itsensä. Lisää 40 mm puhallin ajuririvin päälle.
- Väärä kelaparitus. Jos moottori on hyvin kuuma ja hurisee, epäile johdotusta, älä virta-asetusta.
- Pitovirta joutokäynnillä. GRBL:n
$1=255pitää moottorit ikuisesti päällä. Käytä pienempää arvoa tai MarlininDISABLE_INACTIVE_*-asetuksia. - Täysaskelkäyttö on lämpö- ja tärinämielessä karuinta; 1/8 tai 1/16 on pehmeämpi.
Jos A4988-ajuri ylikuumenee toistuvasti isovirtaisella moottorilla, oikea ratkaisu on päivittää TMC2209-ajuriin: parempi lämmönkesto, korkeampi virtakapasiteetti (1,4 A RMS jatkuvasti, 2,0 A huippu) ja hiljainen StealthChop-ajo. TMC2209 on myös STEP/DIR-yhteensopiva, joten sama koodi ja sama CNC-shield toimivat – muista vain, että sen Vref-logiikka on eri (Vref 1,2 V ≈ 0,7 A RMS) eikä RESET/SLEEP-hyppylankaa tarvita.
Ajuri- ja moottorivalinnat yhdestä paikasta:
Arduino nollautuu kun moottori käynnistyy
Syy on brown-out, ei ohjelmistobugi. Moottorin käynnistysvirta romahduttaa yhteisen jännitekiskon hetkeksi mikro-ohjaimen turvarajan alle. Oireet: sarjamonitori käynnistyy uudelleen, näyttö vilkkuu, GRBL tulostaa bannerinsa keskellä työtä.
- Erota syötöt: oma 12/24 V VMOT:lle ja erillinen 5 V logiikalle. Maat pysyvät yhteisinä – yksi tähtimaa moottorimaan ja logiikkamaan välillä.
- Tee puhdas logiikkajännite LM2596 step-down -jännitemuuntimella: tulo 3,2–40 V, säädettävä lähtö 25-kierroksisella trimmerillä, 2 A jatkuvasti. Säädä lähtö 5,0 V:iin ennen kuin kytket sen ohjaimeen ja muista 1,5 V:n minimiero tulon ja lähdön välillä.
- Lisää puskurikapasitanssia: 100–470 µF moottorikiskolle ajurin viereen ja 100 µF logiikan 5 V:lle.
- Mitoita teholähde: noin 1,5–2 A per moottori plus marginaali.
- Paksummat ja lyhyemmät virtajohdot; mittaa VMOT ajurilta kiihdytyksen aikana.
- Vie moottorikaapelit erilleen STEP/DIR- ja USB-johdoista. Älä käytä Dupont-hyppylankoja kelavirralle – käytä ruuviliittimiä tai JST-XH-puristusliittimiä.

Paikka karkaa pitkissä ajoissa
Jos kaikki toimii, mutta kone on tuntien jälkeen millimetrejä pielessä, virhe on kumulatiivinen – siis useimmiten mekaaninen tai terminen.
- Löysä hihnapyörän tai yhdistäjän kiristysruuvi. Tunnusmerkki: valuma aina samaan suuntaan. Kiristä lyttyosaa vasten, käytä molempia ruuveja ja kierrelukitetta.
- Väärä askelta/mm -kalibrointi antaa suhteellisen virheen. T8-kierretanko (8 mm nousu), 200 askelta/kierros ja 1/16: 3200 / 8 = 400 askelta/mm. GT2-hihna 20T-pyörällä: 3200 / 40 = 80 askelta/mm. Aja 100 mm liike, mittaa työntömitalla ja skaalaa
$100. - Välys messinkimutterissa – vaihda anti-backlash-mutteriin.
- EMI-haamuaskeleet STEP-linjassa. Testaa sama työ karan tai laserin ollessa pois päältä.
- Kotiinajo puuttuu. Avoimen ohjauksen askelmoottori ei tiedä sijaintiaan jumituksen jälkeen – aja kotiinajo töiden välissä.
Kelaparien tunnistus yleismittarilla
Nelijohtimisessa bipolaarisessa moottorissa on kaksi sähköisesti erillistä kelaa. Väärä ryhmittely lukitsee roottorin.
Menetelmä A – vastusmittaus. Irrota moottori ajurista, valitse Ω-alue ja mittaa kaikki kuusi johtoparia. Matalan vastuksen (tyypillisesti 1–4 Ω) näyttävät johdot kuuluvat samaan kelaan; ääretön lukema (OL) tarkoittaa eri keloja. Värikoodit vaihtelevat valmistajittain, joten mittaa aina. Kelojen vastusten pitää olla noin 10 %:n sisällä toisistaan – suuri ero viittaa osittain oikosulkeutuneeseen käämiin, jolloin moottori on vaihdettava.
Menetelmä B – jarrutuskoe ilman mittaria. Kaikki johdot irti: pyöritä akselia kädellä, tunnet kevyen pykälävastuksen. Kierrä kaksi johdon päätä yhteen ja pyöritä uudelleen. Jos akseli muuttuu selvästi raskaammaksi, ne kaksi ovat sama kela.
Katkennutta kelaa etsittäessä liikuttele johtoa moottorin liittimen kohdalla mittarin lukemaa katsoen: välkkyvä lukema on huono puristusliitin. Tarkista myös, ettei säikeiden eriste ole jäänyt ruuviliittimen puristukseen.
A4988 Vref säätö oikein
Kaava on yksinkertainen: Vref = Imax × 8 × Rcs, jossa Rcs on yhden mittavastuksen arvo ohmeina. Lue merkintä ajurin pienistä SMD-vastuksista kameralla tai luupilla:
- R100 = 0,100 Ω – tavallisimmat StepStick-kloonit
- R068 = 0,068 Ω – hyvin yleinen uudemmissa moduuleissa ja CNC-shield-paketeissa
- R050 = 0,050 Ω – alkuperäiset Pololu-kortit
Väärä arvaus tuottaa jopa 50 %:n virheen kelavirtaan. Aja aina 70–80 % nimellisvirrasta. Valmiit arvot Protocachen moottoreille:
| Moottori | Tavoitevirta | Rcs 0,100 Ω | Rcs 0,068 Ω |
|---|---|---|---|
| NEMA17 40Ncm (1,7 A) | 1,36 A (80 %) | 1,09 V | 0,74 V |
| NEMA17 40Ncm (1,7 A) | 1,19 A (70 %) | 0,95 V | 0,65 V |
| NEMA17 59Ncm (2,0 A) | 1,6 A (80 %) | 1,28 V | 0,87 V |
| NEMA17 59Ncm (2,0 A) | 1,4 A (70 %) | 1,12 V | 0,76 V |
Mittaus vaihe vaiheelta: kytke vain logiikkajännite (5V + GND), älä VMOT:ia eikä moottoria. Yleismittari 2 V DC -alueelle, musta mittapää ajurin GND-nastaan ja punainen trimmerin metallipintaan. Myötäpäivään = enemmän virtaa. Säädä laskettu arvo, katkaise virrat ja kytke vasta sitten moottori. Asenna jäähdytyslevy ennen ajoa ja tarkista Vref uudelleen 10 minuutin ajon jälkeen, sillä se valuu kortin lämmetessä. Jos lukema on epävakaa pelkällä logiikkajännitteellä, mittaa VMOT kytkettynä mutta moottori irrotettuna. DRV8825:llä kaava on eri: Vref = Imax / 2.
Yksityiskohtainen läpikäynti kytkennästä ja mikroaskelista löytyy artikkelista A4988 ohjain – kytkentä, Vref-säätö ja mikroaskeleet, ja koko elektroniikkaketju GRBL-asennuksesta artikkelissa CNC elektroniikka – Arduino, A4988 ja GRBL-asennus.
Ajurikohtaiset erot: A4988, DRV8825 ja TMC2209
Sama oire ratkeaa eri tavalla eri ajurilla. Tämä taulukko säästää turhan Vref-arvailun:
| Ominaisuus | A4988 | DRV8825 | TMC2209 |
|---|---|---|---|
| VMOT-alue | 8–35 V | 8,2–45 V | 4,75–29 V |
| Virta ilman jäähdytystä | ~1,0 A | ~1,2 A | ~1,2 A RMS |
| Virta jäähdytyslevyllä | 1,5–2,0 A | 1,75–2,2 A | 1,4 A RMS / 2,0 A huippu |
| Vref-kaava | I × 8 × Rcs | I / 2 | ~IRMS × 1,71 (tai UART) |
| Pienin mikroaskel | 1/16 | 1/32 | 1/256 (interpolointi) |
| RESET/SLEEP-hyppylanka | Tarvitaan | Tarvitaan | Ei tarvita |
| Min. STEP-pulssi | 1 µs | 1,9 µs | 100 ns |
Kaksi tärkeää sudenkuoppaa: DRV8825 ja A4988 ovat mekaanisesti identtisiä, mutta trimmeri on eri päässä korttia ja EN-nastan paikka eroaa – älä kopioi Vref-arvoa ajurilta toiselle. Jos vaihdat DRV8825:n A4988:n paikalle CNC-shieldiin, myös mikroaskeljakaja muuttuu, joten $100-asetus pitää laskea uudelleen. TMC2209:llä taas jos moottori vinkuu eikä pyöri hiljaisilla nopeuksilla, kyse on lähes aina liian matalasta StealthChop→SpreadCycle-kynnyksestä (TPWMTHRS) – ei johdotuksesta.
Pikatarkistuslista
| Oire | Todennäköisin syy | Kokeile ensin |
|---|---|---|
| Hiljainen, ei pitovääntöä | VMOT puuttuu / EN ylhäällä / ajuri rikki | Mittaa VMOT, hyppylanka RESET↔SLEEP, vaihda vara-ajuri |
| Hurisee, ei pyöri | Väärä kelaparitus tai auki oleva kela | Mittaa kelavastukset, johdota 1A/1B ja 2A/2B |
| Hyppii askelia kuormalla | Vref liian matala / liika kiihtyvyys | Vref = I × 8 × Rcs (70–80 %), puolita $120 |
| Hyppii vain yhdellä nopeudella | Resonanssi | Muuta nopeutta, siirry 1/16-mikroaskeliin |
| Pyörii väärään suuntaan | Suuntapolariteetti | Vaihda yksi kelapari tai aseta $3 |
| Moottori yli 80 °C | Vref liian korkea | Laske virta 70–80 %:iin, alumiinikiinnike |
| Ajuri polttavan kuuma | Ei jäähdytyslevyä tai ilmavirtaa | Jäähdytyslevy + 40 mm puhallin, harkitse TMC2209 |
| Arduino nollautuu | Yhteisen syötön notkahdus | Erilliset syötöt, LM2596 logiikalle, 100 µF |
| Paikka valuu tunneissa | Löysä kiristysruuvi | Kiristä lyttyosaan + kierrelukite, tarkista askelta/mm |
| Satunnaista sekoilua | Yhteinen maa puuttuu / EMI | Tähtimaa, erota ja suojaa moottorikaapelit |
Näin estät vian toistumisen
Suurin osa askelmoottorivioista on ennaltaehkäistävissä muutamalla rakenneratkaisulla. Asenna jäähdytyslevyt ja pieni puhallin ajureille heti alusta. Kiinnitä moottori jäykkään alumiinipidikkeeseen, joka johtaa lämpöä pois moottorin päädystä. Käytä joustavaa akselinyhdistäjää akselin lyttyosaa vasten kierrelukitteella. Tee logiikkajännite omalla LM2596-muuntimella tai erillisellä teholähteellä ja pidä maat yhteisinä yhdessä pisteessä. Vedä moottorikaapelit erilleen signaalijohdoista ja käytä kelavirralle ruuviliittimiä tai kunnollisia puristusliittimiä hyppylankojen sijaan. Ja aina, kun kosket moottorin johtoihin: katkaise virrat ensin.
Kun etenet oire kerrallaan tämän listan mukaan, ”askelmoottori ei toimi” -tilanne ratkeaa lähes aina alle puolessa tunnissa – ja tiedät lopuksi miksi se ei toiminut.
Varaosat ja päivitykset vianetsintään
Vianetsinnän tärkein työkalu on tunnetusti toimiva varaosa. Yksi ylimääräinen ajuri ja yksi varamoottori laatikossa muuttaa tuntien arvailun kahden minuutin vaihtotestiksi. Suositellut osat tähän oppaaseen:


Tarvitsetko lisävääntöä? NEMA17 59Ncm antaa noin 50 % enemmän pitovääntöä kuin NEMA17 40Ncm ja on suora vaihto Z-akselille, kun kuorma hyppii askelia. Muista vain nostaa Vref uuden moottorin nimellisvirran mukaan – ja asentaa jäähdytyslevy A4988-ajuriin tai vaihtaa suoraan TMC2209:ään.
Tutustu askelmoottorivalikoimaamme ja ajureihin Protocachen verkkokaupassa – kaikki osat lähetetään Suomesta, ja löydät samalta sivulta myös jäykät kiinnikkeet ja akselinyhdistäjät, jotka poistavat mekaaniset askelhäviöt pysyvästi.